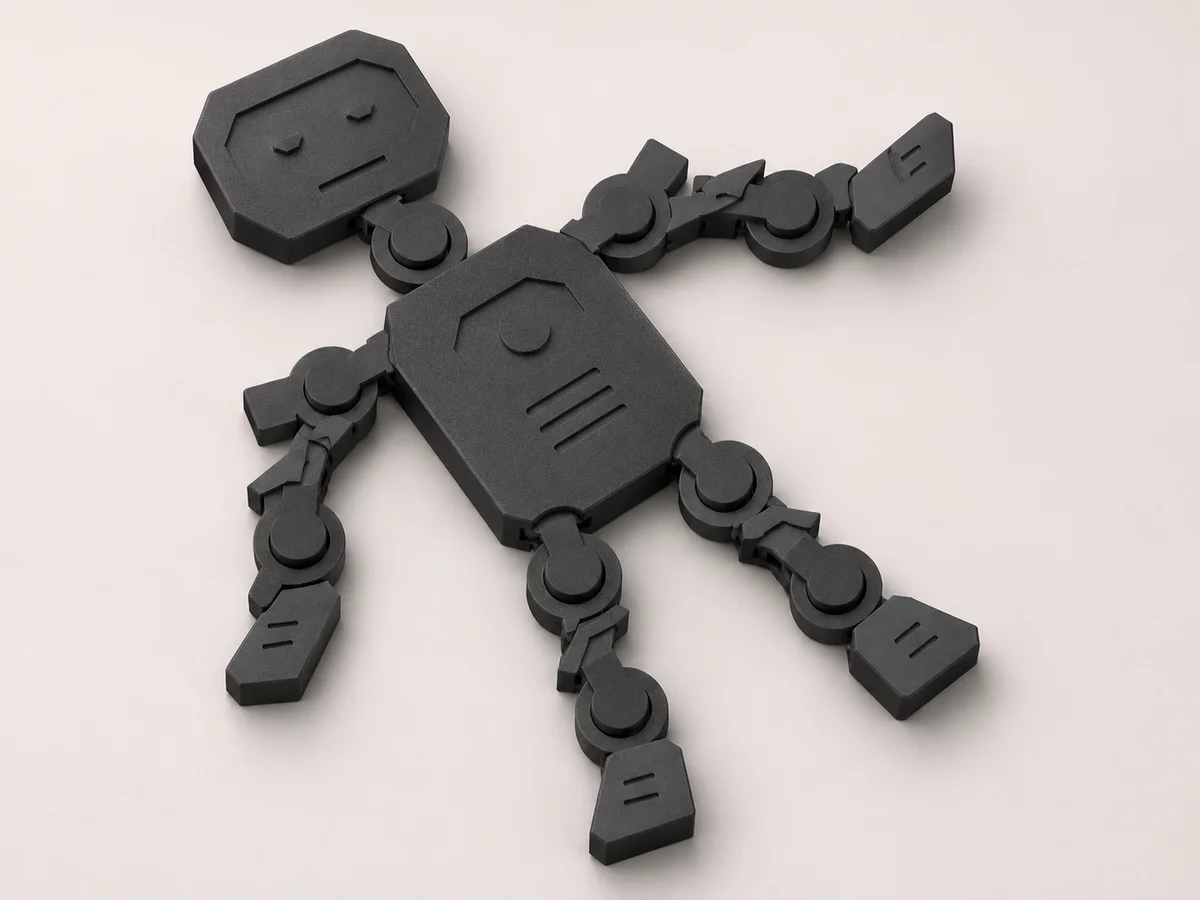
Flexi-robot met negen gewrichten, print-in-place
Modellen & mechanica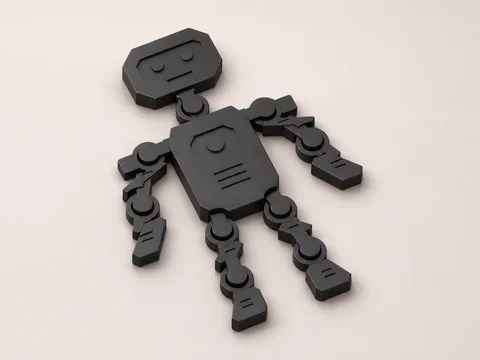
Over dit model
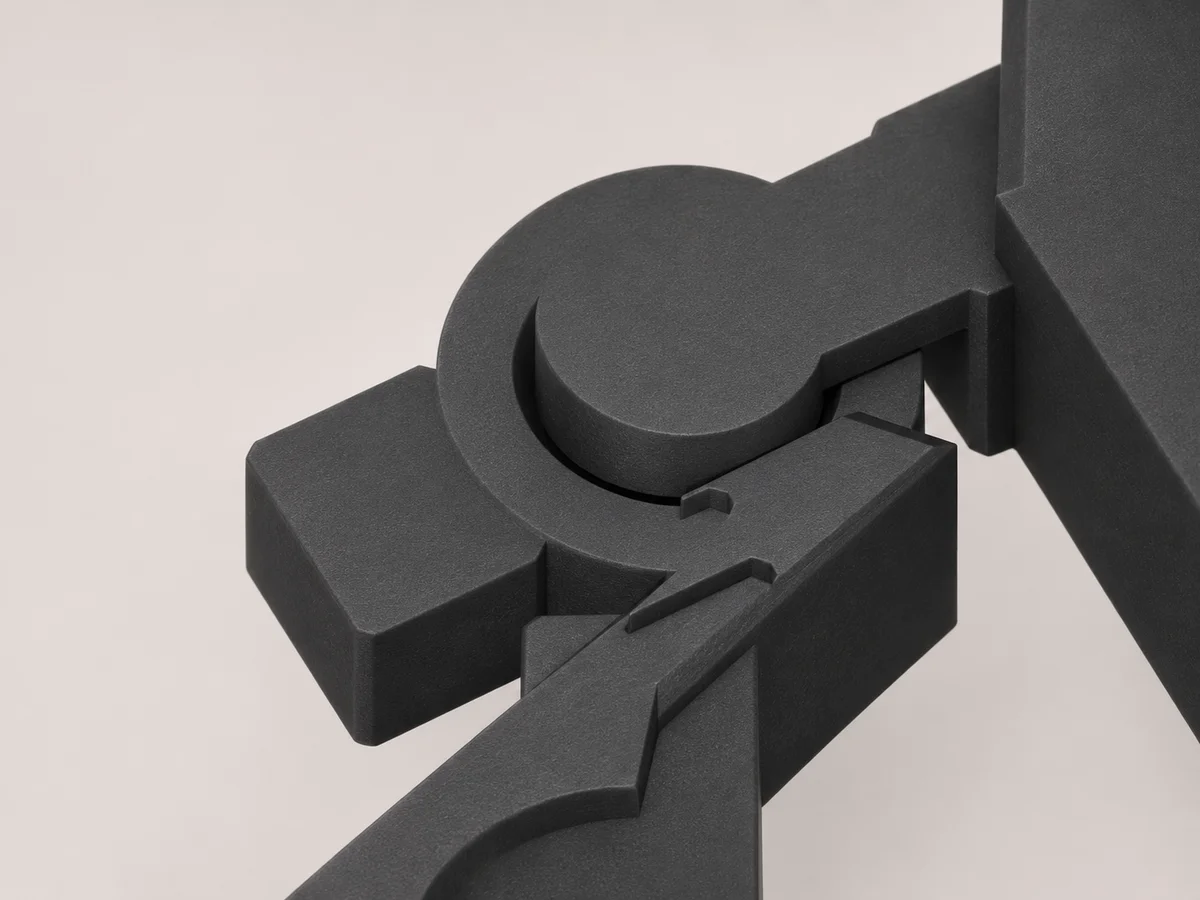
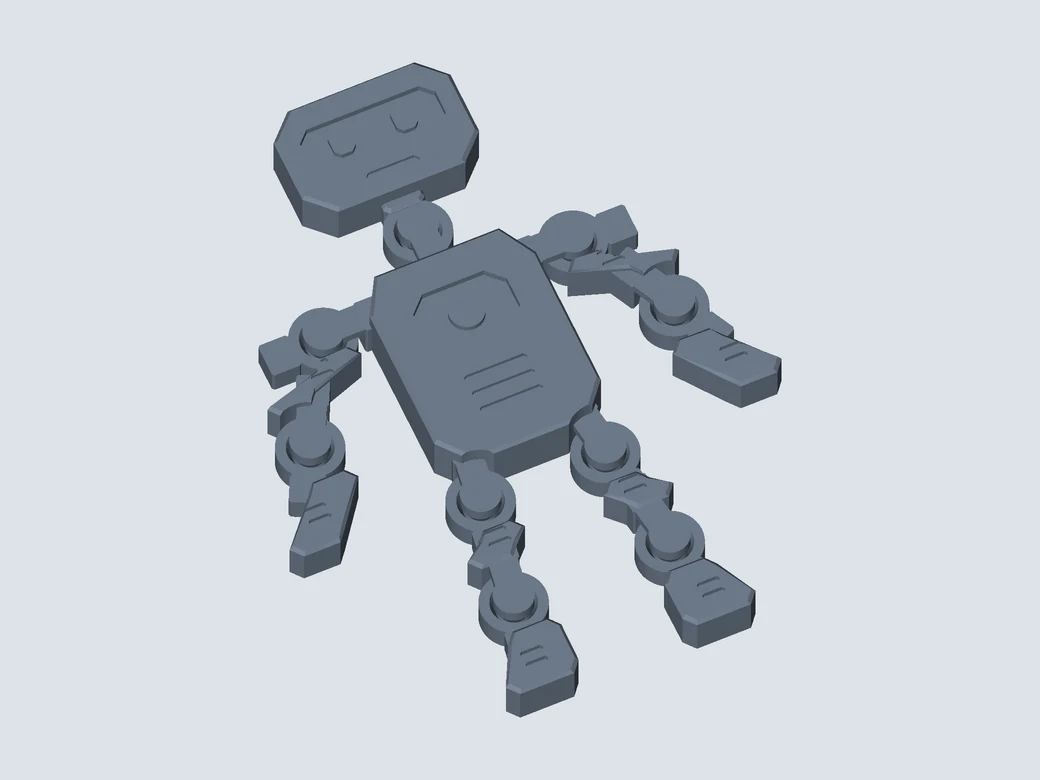
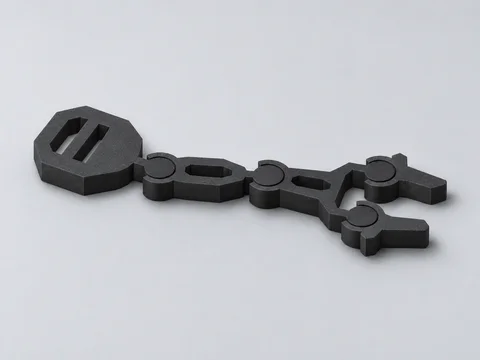
De figuur verbindt het hoofd, de romp, de armen en de benen via negen geïntegreerde gewrichten. De gewrichtsgeometrie is bedoeld om de ledematen ten opzichte van elkaar te verstellen en de figuur verschillende houdingen te geven. Het printmodel is ontworpen als één samenhangend print-in-place-geheel. Het model plaatst de gewrichten al in de beoogde onderlinge positie.
Naast de complete printgeometrie bevat de set de afzonderlijke figuuronderdelen in STL en STEP. Voor printen-in-één-stuk is het belangrijk dat de vrije ruimtes tussen de gewrichtsvlakken behouden blijven. De figuur is bedoeld als model dat met de hand wordt bewogen.
Meer weergaven