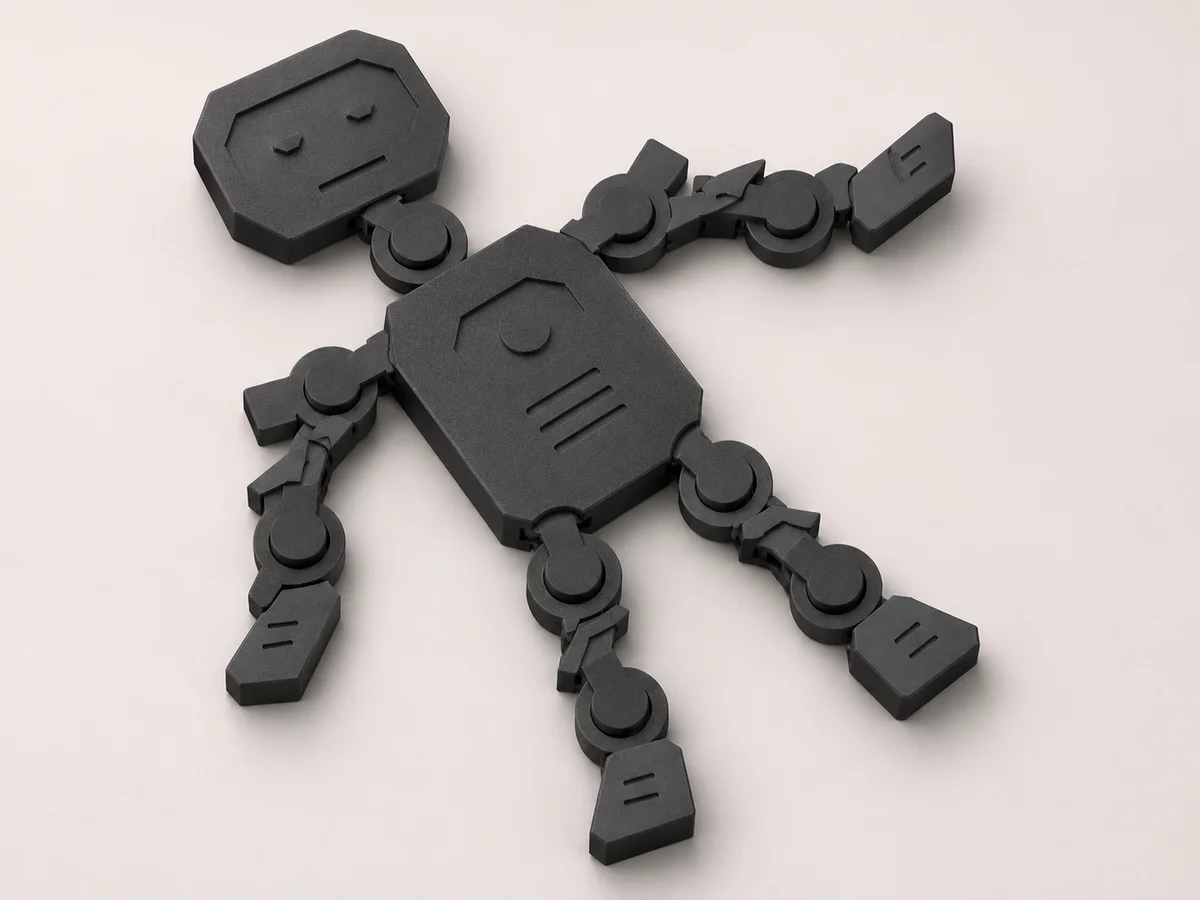
Robot flexible con nueve articulaciones para imprimir de una pieza
Modelos y mecánica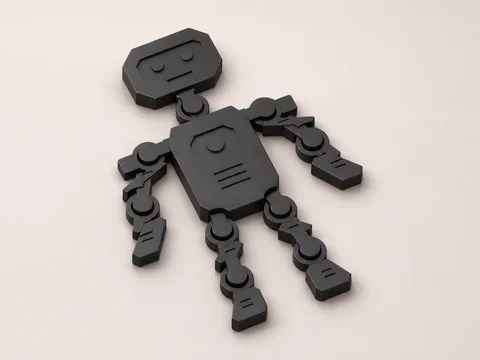
Acerca de este modelo
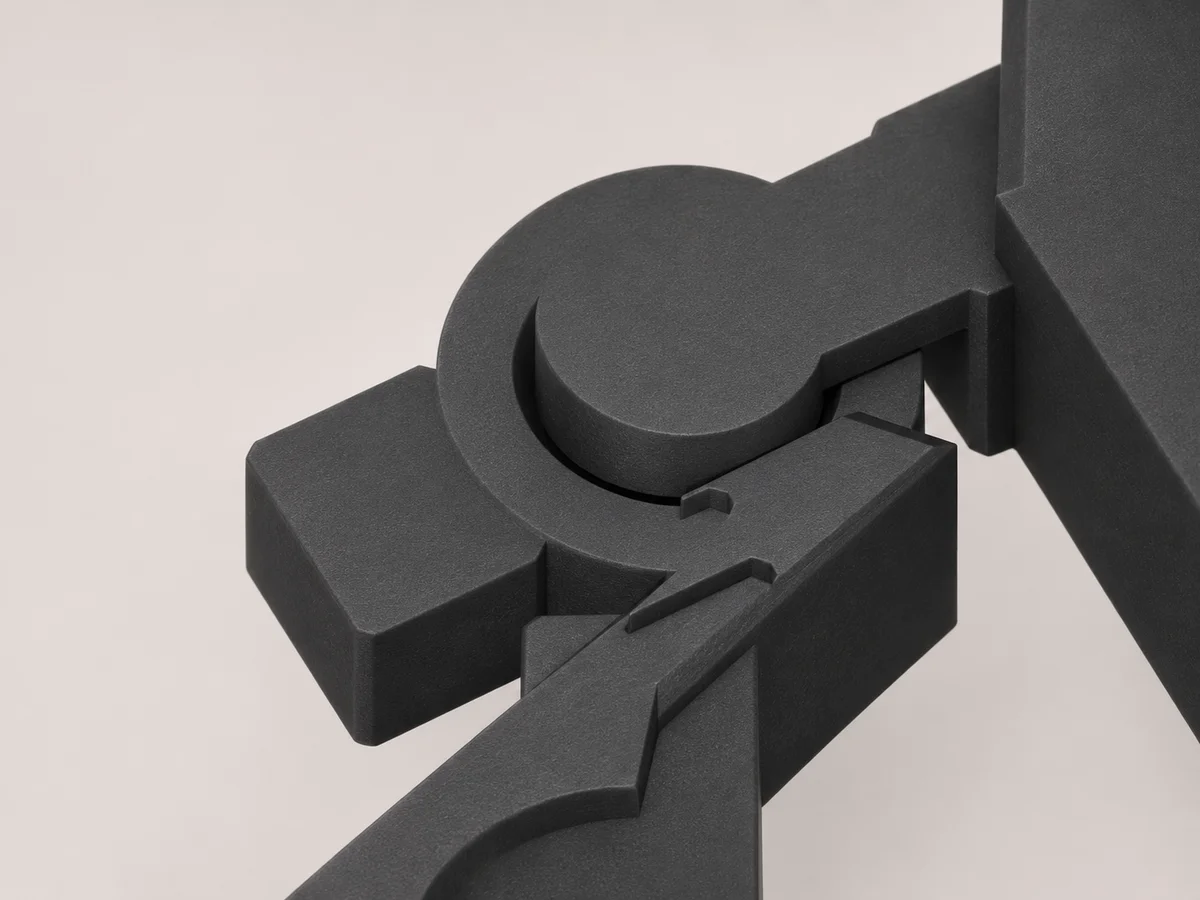
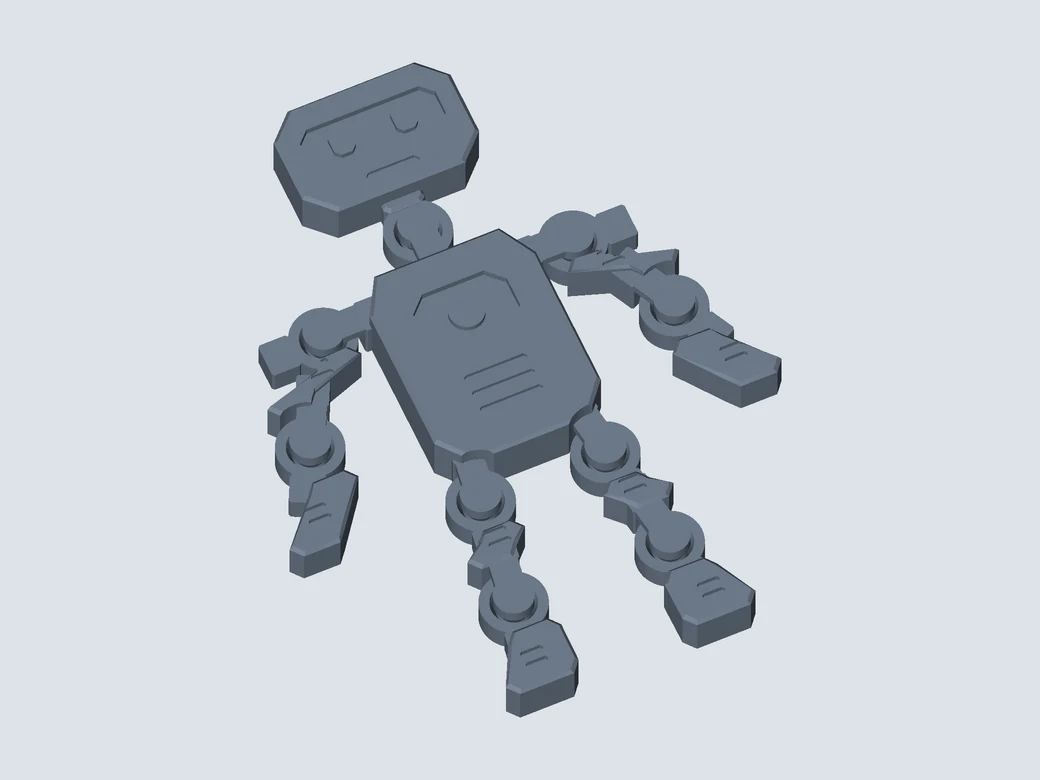
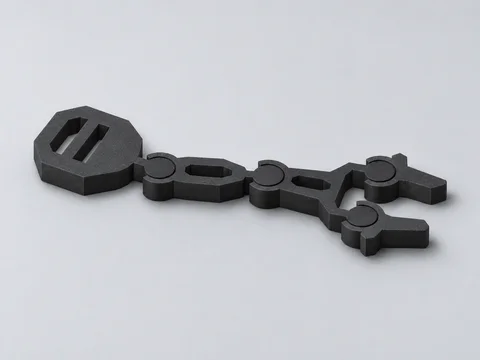
La figura conecta la cabeza, el torso, los brazos y las piernas mediante nueve articulaciones integradas. La geometría de las articulaciones permite mover las extremidades entre sí y dar a la figura distintas posturas. El modelo está diseñado como una pieza continua para impresión print-in-place. El modelo coloca las articulaciones en su posición relativa prevista.
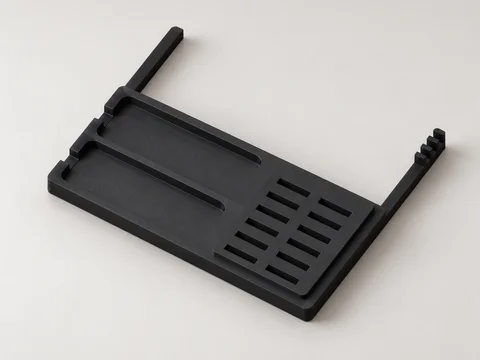
Además de la geometría completa para impresión, el conjunto incluye las piezas individuales de la figura en STL y STEP. Para imprimir de una pieza, es importante conservar los espacios libres entre las superficies de las articulaciones. La figura está pensada para moverse con la mano.
Más vistas