Stanowisko pracy robota z siatką i punktami docelowymi
Warsztat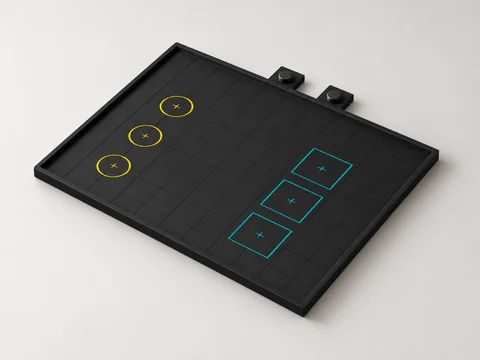
O tym modelu
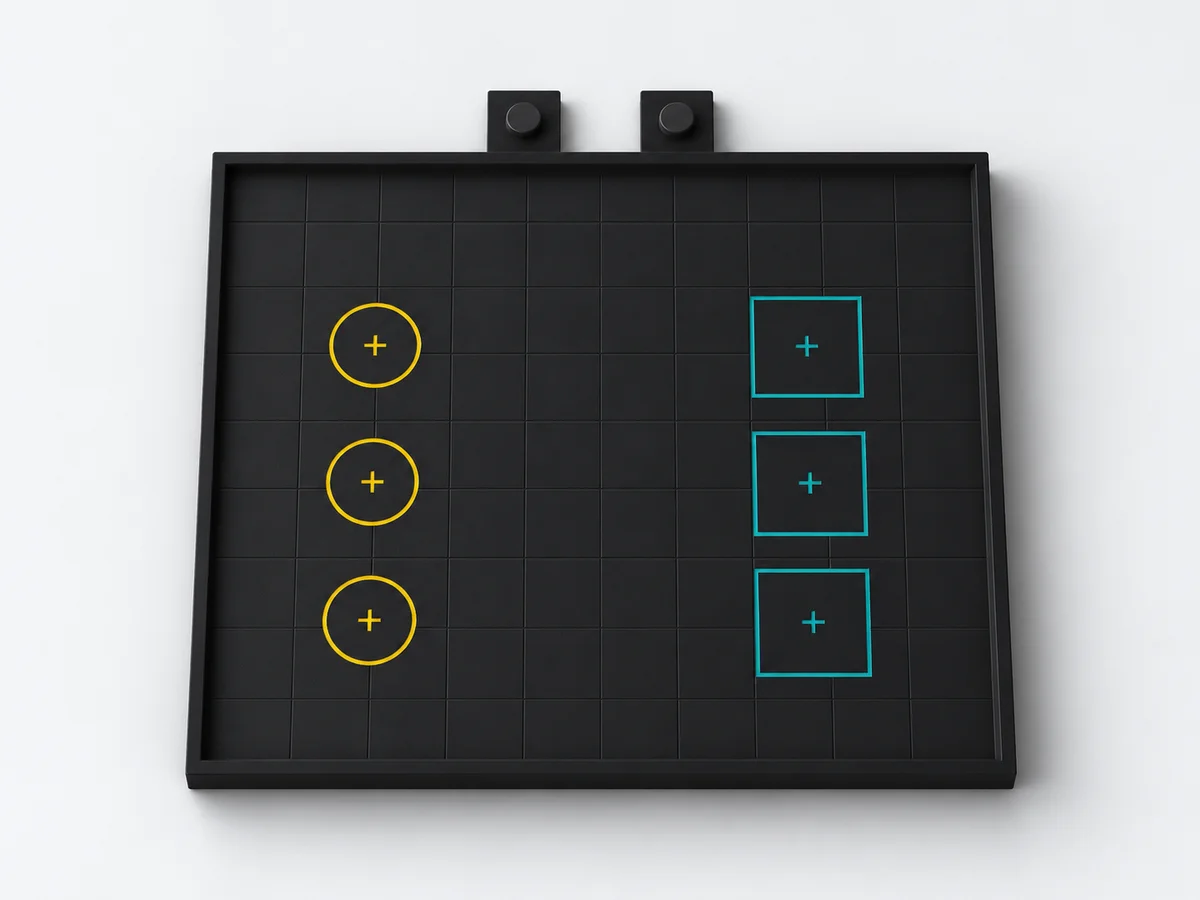
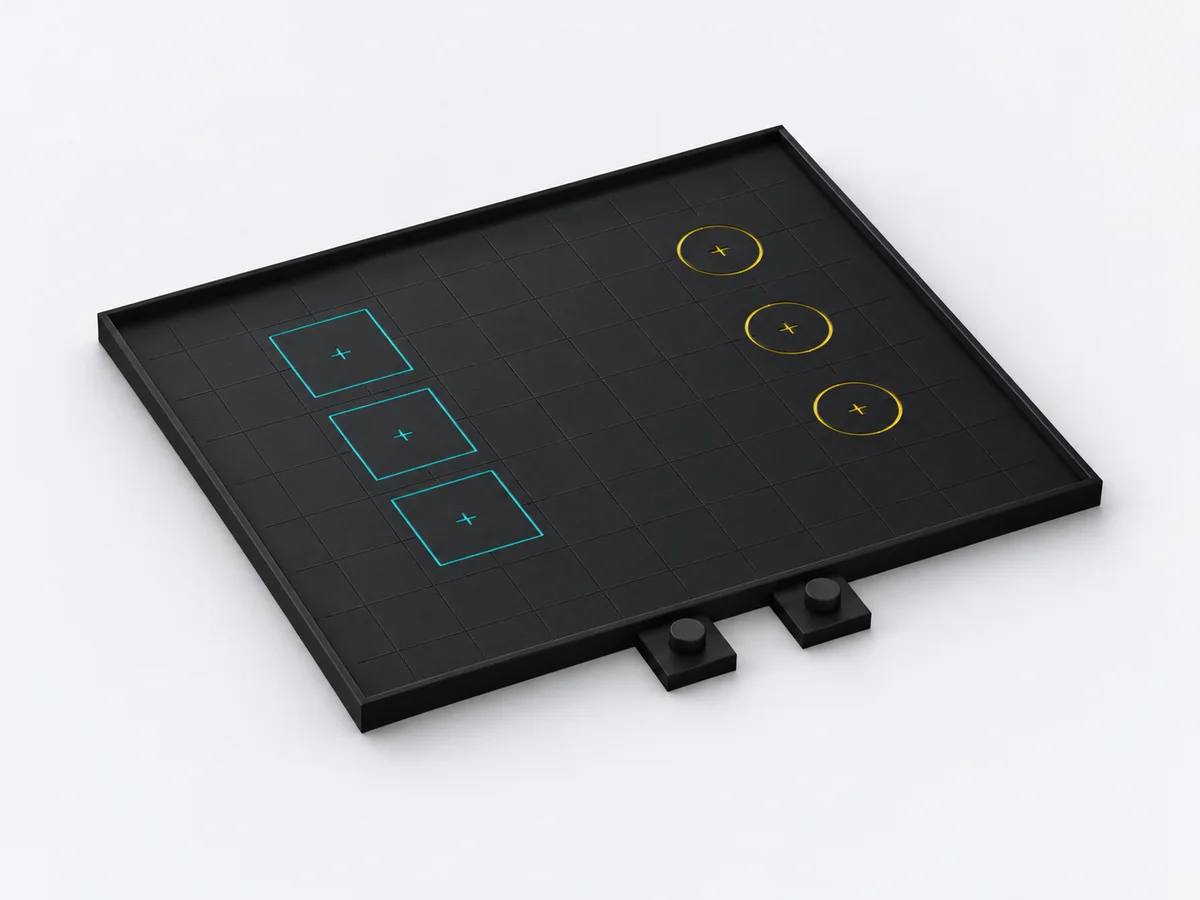
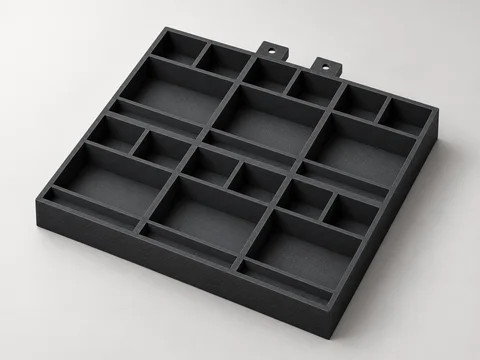
Stanowisko pracy ma stały układ siatki z punktami docelowymi. Wyznacza ona powtarzalne pozycje dla ramienia robota podczas ćwiczeń ruchu i odkładania. Na płycie można opisywać punkty początkowe i punkty odkładania w tym samym układzie odniesienia. Jest to przydatne na przykład podczas ćwiczenia, w którym ten sam ruch chwytania jest wykonywany kolejno w kilku miejscach docelowych.
Zestaw CAD zawiera płytę z siatką oraz kołki montażowe jako osobne geometrie. Wybierz położenie płyty, uwzględniając zasięg i możliwe kąty dojazdu używanego ramienia. Ramię i sterownik nie są częścią zestawu do ćwiczeń.
Więcej widoków