RealSense D405: stanowisko robota chwytającego
Komputery i akcesoria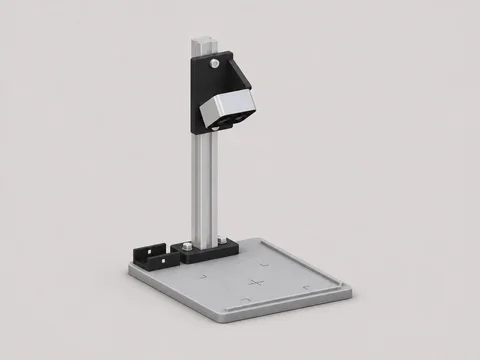
O tym modelu
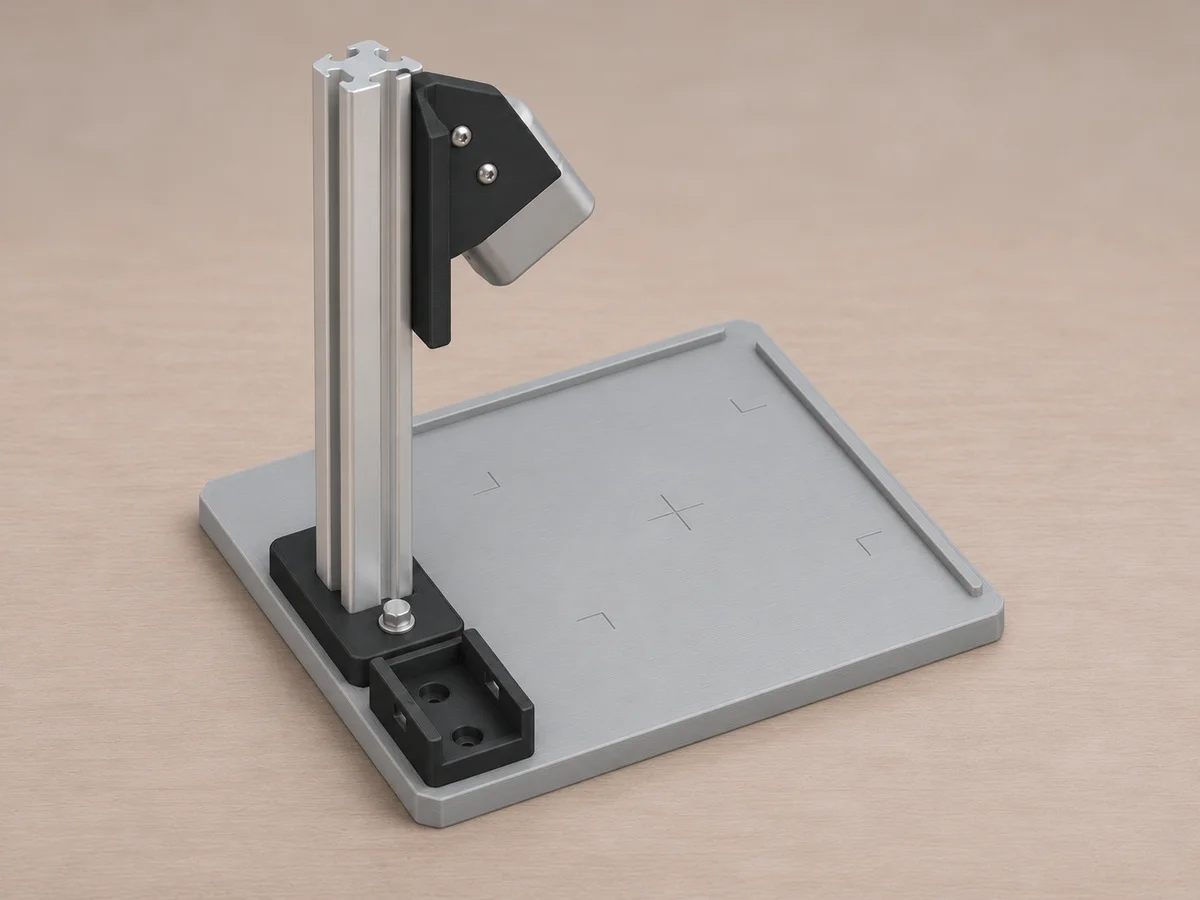
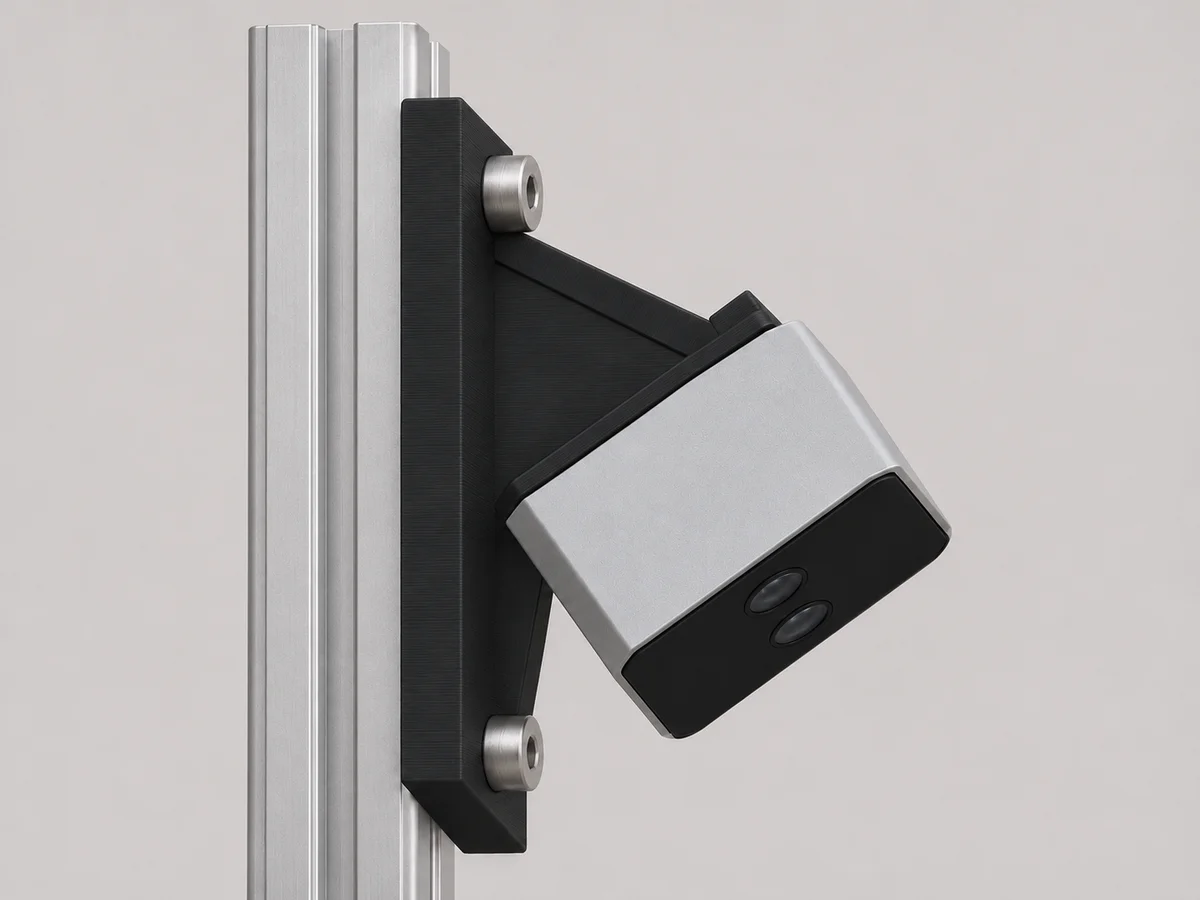
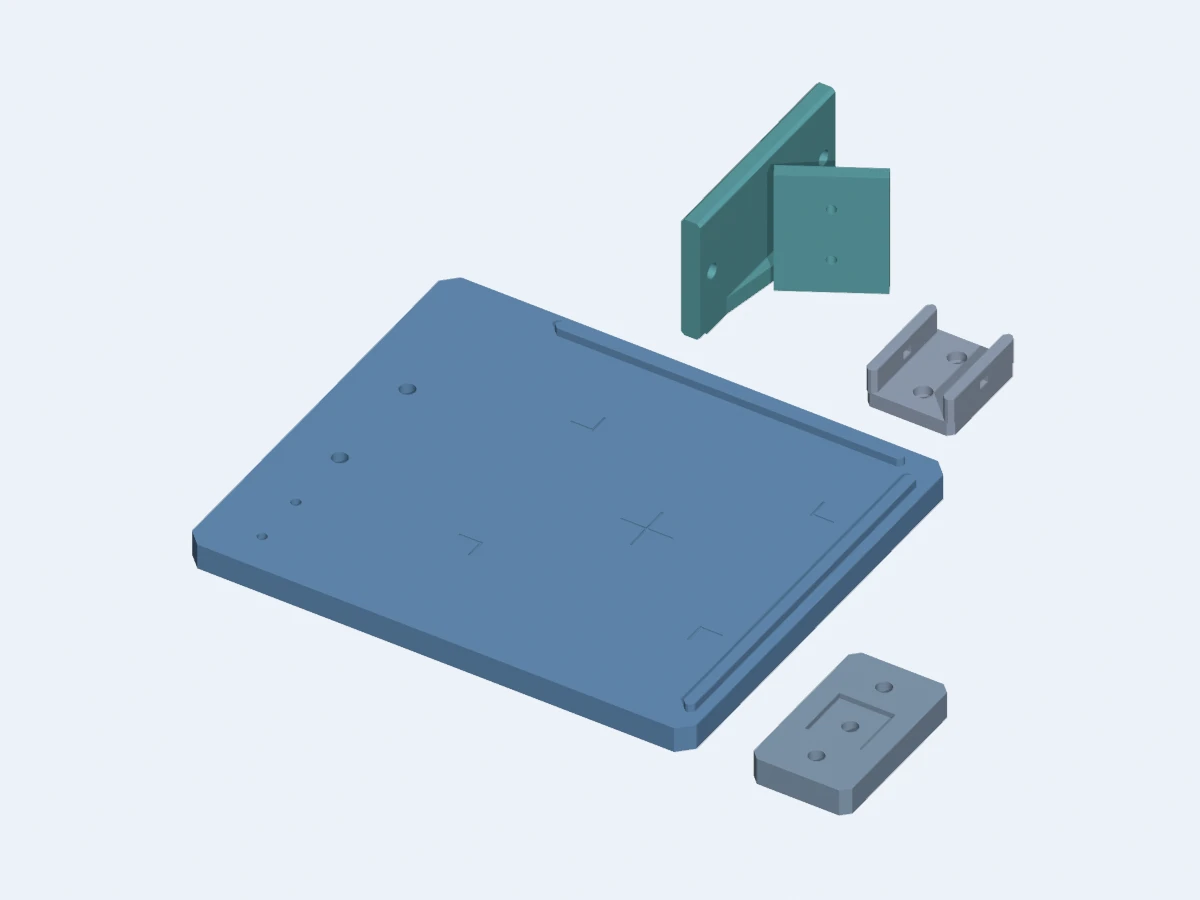
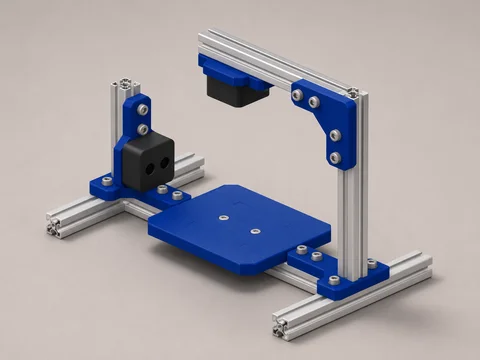
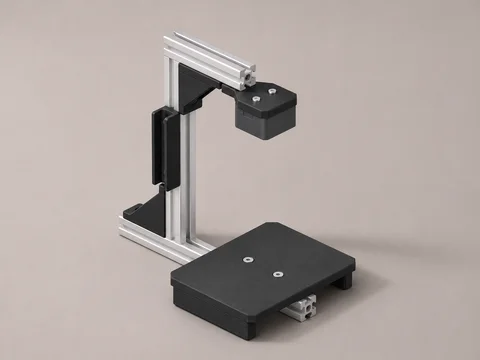
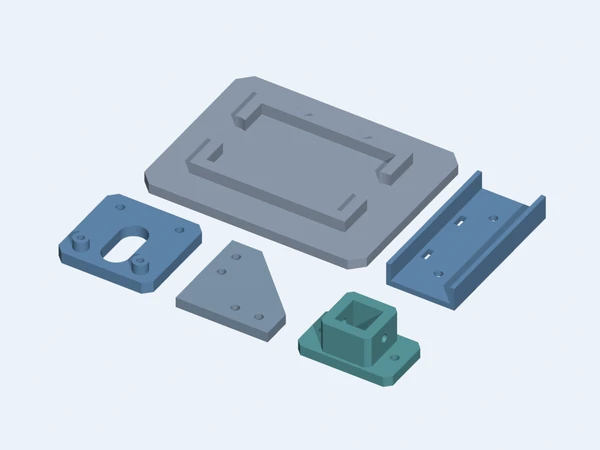
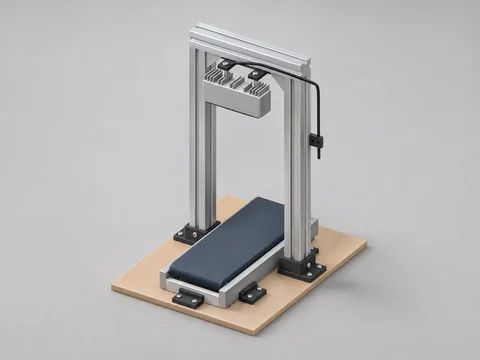
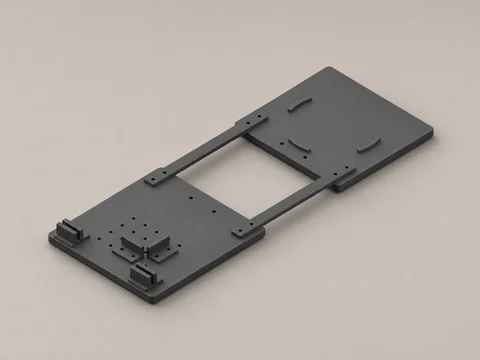
Stanowisko robota chwytającego dla RealSense D405 ustawia kamerę na płaską powierzchnię roboczą, na której może pracować chwytak. Płyta robocza ma wyraźny zewnętrzny obrys. Węzeł profilu i kątowy uchwyt kamery ustawiają kamerę z boku obszaru roboczego.
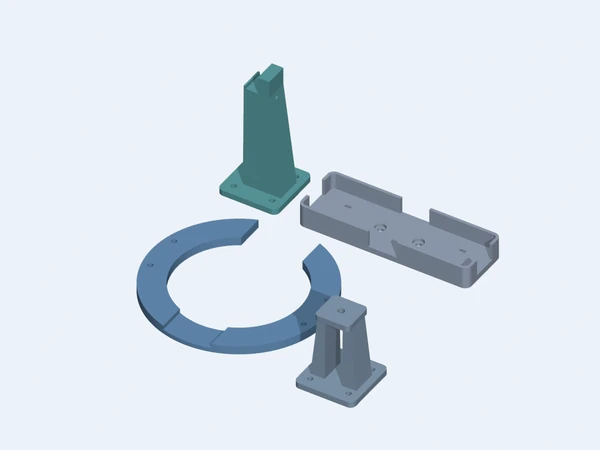
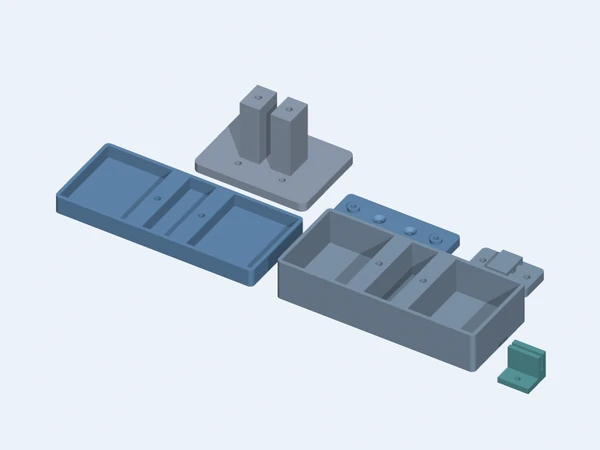
Niewielki otwarty organizer na kabel zapewnia przewodowi D405 miejsce poza powierzchnią roboczą. Podczas konfiguracji należy uwzględnić nie tylko widok obrabianego elementu, lecz także ruchy chwytaka i dostęp do krawędzi powierzchni. Konstrukcję zaprojektowano z myślą o ustawieniu kamery przy aktywnym obszarze chwytania.
Więcej widoków